CNC-Drehen & Fräsen · Robotik
P6/H6-Passungen und 0,015 mm Koaxialität an einem Robotergetriebe-Planetenradträger aus 7075-T6 einhalten
Bei einem Fertigungsauftrag über 3.300 Teile wurden Ausdrehbacken, eine 12-fach-Fräsvorrichtung und eine ZEISS-KMG-Prüfung eingesetzt, um Präzisionspassungen und Form- und Lagetoleranzen von 0,01–0,02 mm an Vorder-, Rück- und Rotationsmerkmalen zu beherrschen.
Auf einen Blick
- Werkstoff
- 7075-T6 Aluminium
- Prozess
- CNC-Drehen mit weichen Spannbacken, Fräsen in einer 12-fach-Vorrichtung und Prüfung auf einem ZEISS-Koordinatenmessgerät
- Anwendung
- Reduziergetriebe für Industrieroboter
- Produktionsvolumen
- 3.300 Teile
- Präzisionspassungen
- P6-Stiftbohrungen, H6-Bohrung und h6-Zentrierbund
- GD&T-Anforderungen
- 0,015 mm Position und Koaxialität; 0,01-0,02 mm Rechtwinkligkeit
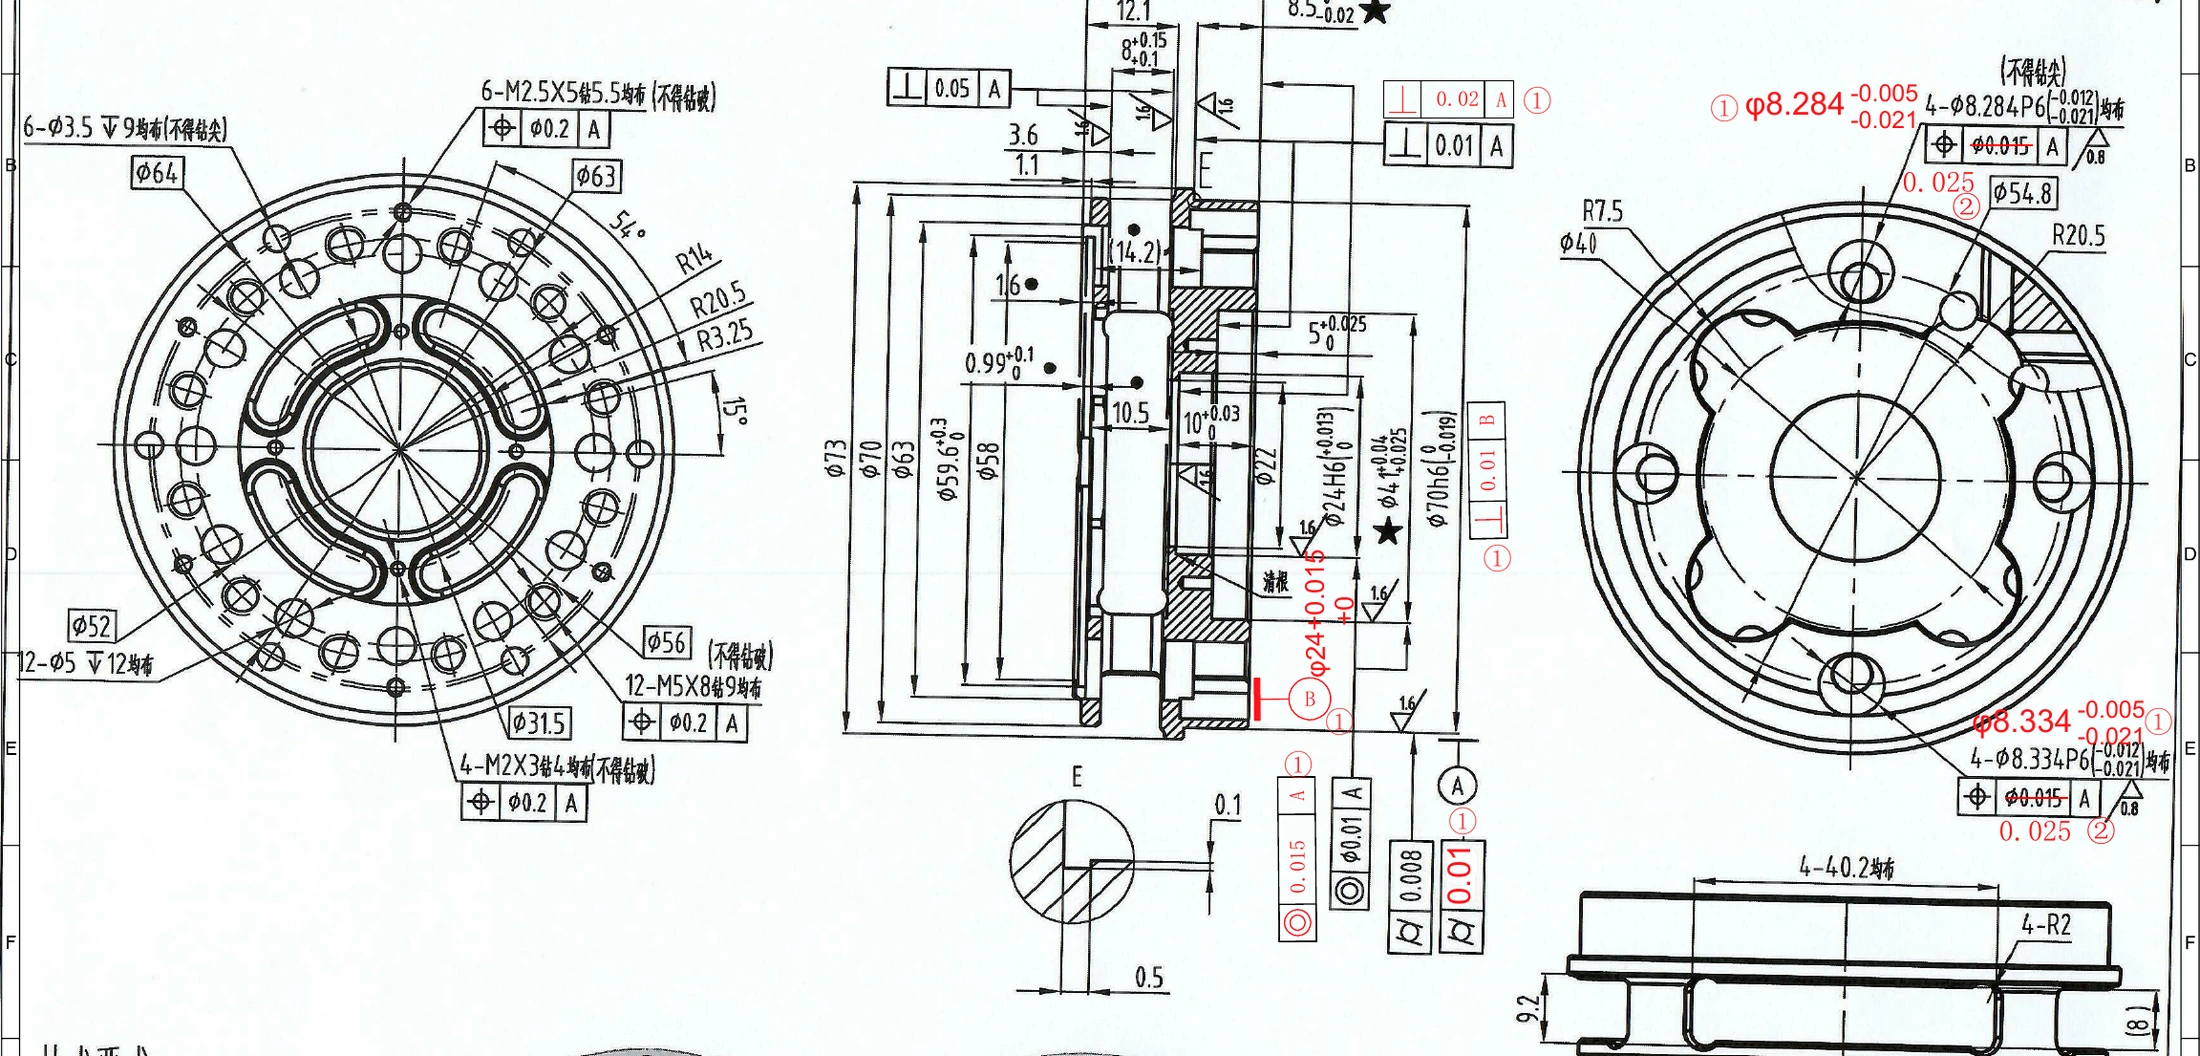
Aus der Fertigungszeichnung
Die Anforderung, in den eigenen Notizen des Ingenieurs
Die Fertigungszeichnung bezieht Präzisionspassungen und flächenübergreifende Form- und Lagetoleranzen auf die Bezüge A und B. Auftragskopf, Revisionsangaben, Datumsangaben, Zeichnungsnummer, Teilecode und personenbezogene Angaben wurden aus dem veröffentlichten Auszug entfernt.
01
Die Herausforderung
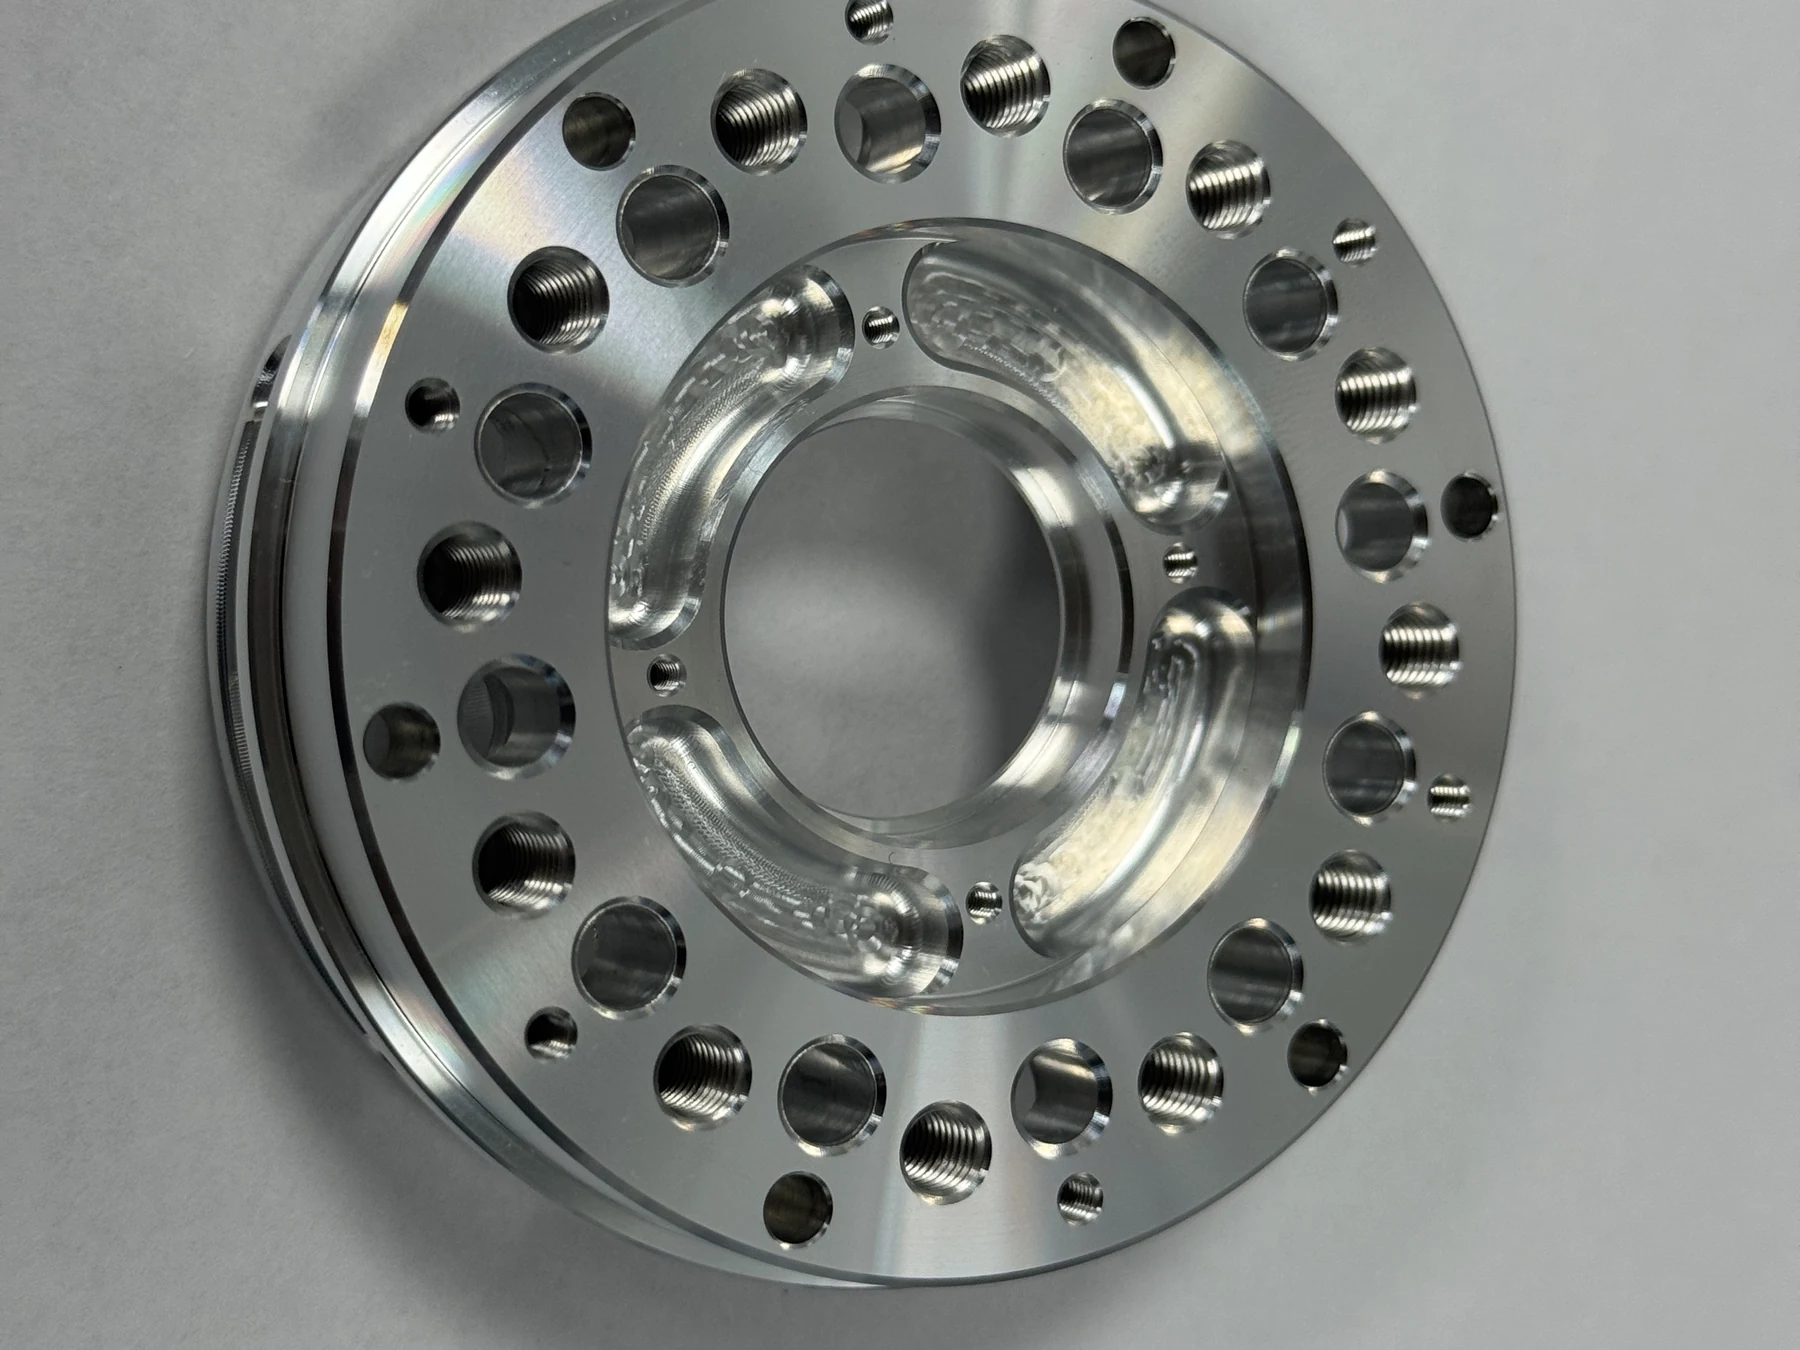
Dieser Planetenradträger der zweiten Stufe aus 7075-T6 vereint auf jeder zugänglichen Seite unterschiedliche Merkmalsgruppen. Die Vorderseite trägt einen dichten Ring aus Gewinde- und Durchgangsbohrungen um ein bearbeitetes Innenprofil. Auf der Rückseite befinden sich ein quadratischer Mittelzapfen, vier größere Bohrungen und eine tiefere Tasche; am Außendurchmesser kommen radiale Merkmale und Rotationsschnittstellen hinzu. Zwei P6-Vierlochbilder, eine H6-Bohrung und ein h6-Zentrierbund sind über die Bezüge A und B verknüpft, ergänzt durch Positions- und Koaxialitätstoleranzen von 0,015 mm sowie Rechtwinkligkeitstoleranzen von 0,01–0,02 mm. Diese Beziehungen mussten Drehen, Fräsen und wiederholtes Umspannen über einen Auftrag von 3.300 Teilen hinweg überstehen – nicht nur bei einem Einzelstück.
02
Ansatz von OUJI
OUJI teilte die Dreh- und Mehrseitenbearbeitung in kontrollierte Arbeitsgänge auf. Weiche Spannbacken positionierten das Teil zum CNC-Drehen des Außendurchmessers und der konzentrischen Merkmale. Anschließend wurden die Teile auf einer speziellen Vorrichtungsplatte mit zwölf Spannplätzen in Serie gefräst. Ein einheitliches Positionierkonzept an allen zwölf Plätzen standardisierte die Anlage und Spannung jedes Werkstücks, sodass die Aufspannung nicht für jedes Teil neu eingerichtet werden musste. Nach der Bearbeitung wurden die bezugsbezogenen Durchmesser und geometrischen Merkmale auf einem ZEISS-Koordinatenmessgerät geprüft. Der programmierte Bericht dokumentierte jeweils den Messwert und den zugehörigen Toleranzbereich.
03
Das Ergebnis
Der veröffentlichte ZEISS-KMG-Bericht dokumentiert neun geprüfte Merkmale am untersuchten Teil; alle neun liegen innerhalb der angegebenen Grenzen. Die Zylindrizität beträgt 0,0019 mm bei einem Grenzwert von 0,0100 mm. Die Rechtwinkligkeitsabweichungen betragen 0,0013 mm und 0,0051 mm bei Grenzwerten von 0,0100 mm und 0,0200 mm. Die Koaxialitätsabweichungen betragen 0,0014 mm und 0,0015 mm bei einem Grenzwert von 0,0150 mm. Am 70-mm-Zentrierbund wurden 69,9900 mm innerhalb des im Bericht angegebenen Bereichs 70,0000/+0,0000/-0,0190 mm gemessen. Die 24-mm-Bohrung misst 24,0123 mm und liegt innerhalb des Bereichs 24,0000/+0,0150/-0,0000 mm. Diese Werte dokumentieren das geprüfte Teil und stellen keine Fähigkeitsuntersuchung für alle 3.300 Teile dar.
Produktionsabfolge
Vom Drehen mit weichen Spannbacken zu dokumentierten KMG-Ergebnissen
Die Bildfolge zeigt dasselbe Bauteil beim Drehen, beim wiederholgenauen Spannen für die Serienbearbeitung, bei der Maßprüfung und bei der abschließenden Kontrolle von Vorder- und Rückseite.
Die 12-fach-Vorrichtung sorgt für einheitliches Positionieren und Spannen einer Gruppe von zwölf Teilen. Da weiterhin umgespannt werden muss, wird die Bezugsbeziehung zwischen den Bearbeitungsschritten nach der Fertigung erneut auf dem Koordinatenmessgerät geprüft.
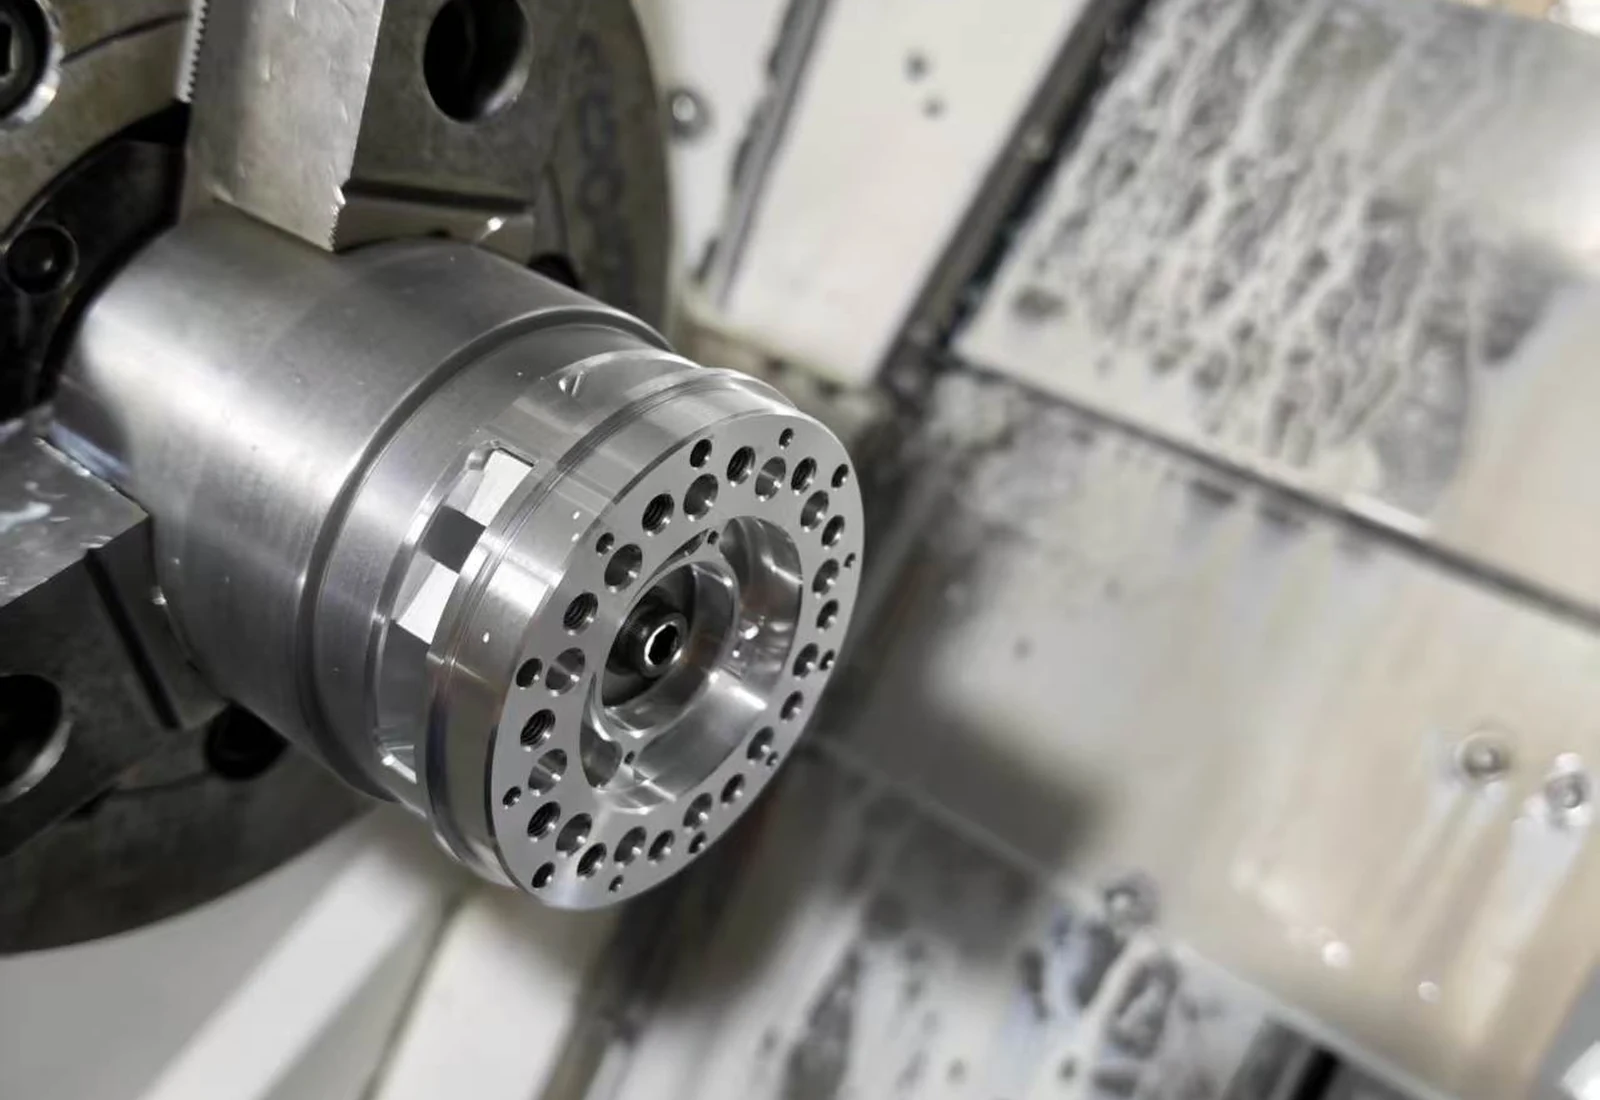
01 · CNC-Drehen
Rotationsmerkmale in weichen Spannbacken lokalisieren
Weiche Spannbacken stützen das Teil am Außendurchmesser, während die konzentrischen Drehflächen und die Zentriergeometrie gefertigt werden. Der fotografierte Zwischenzustand zeigt die Seite mit dem Lochkreis, während sich das Teil noch in der Drehaufspannung befindet.
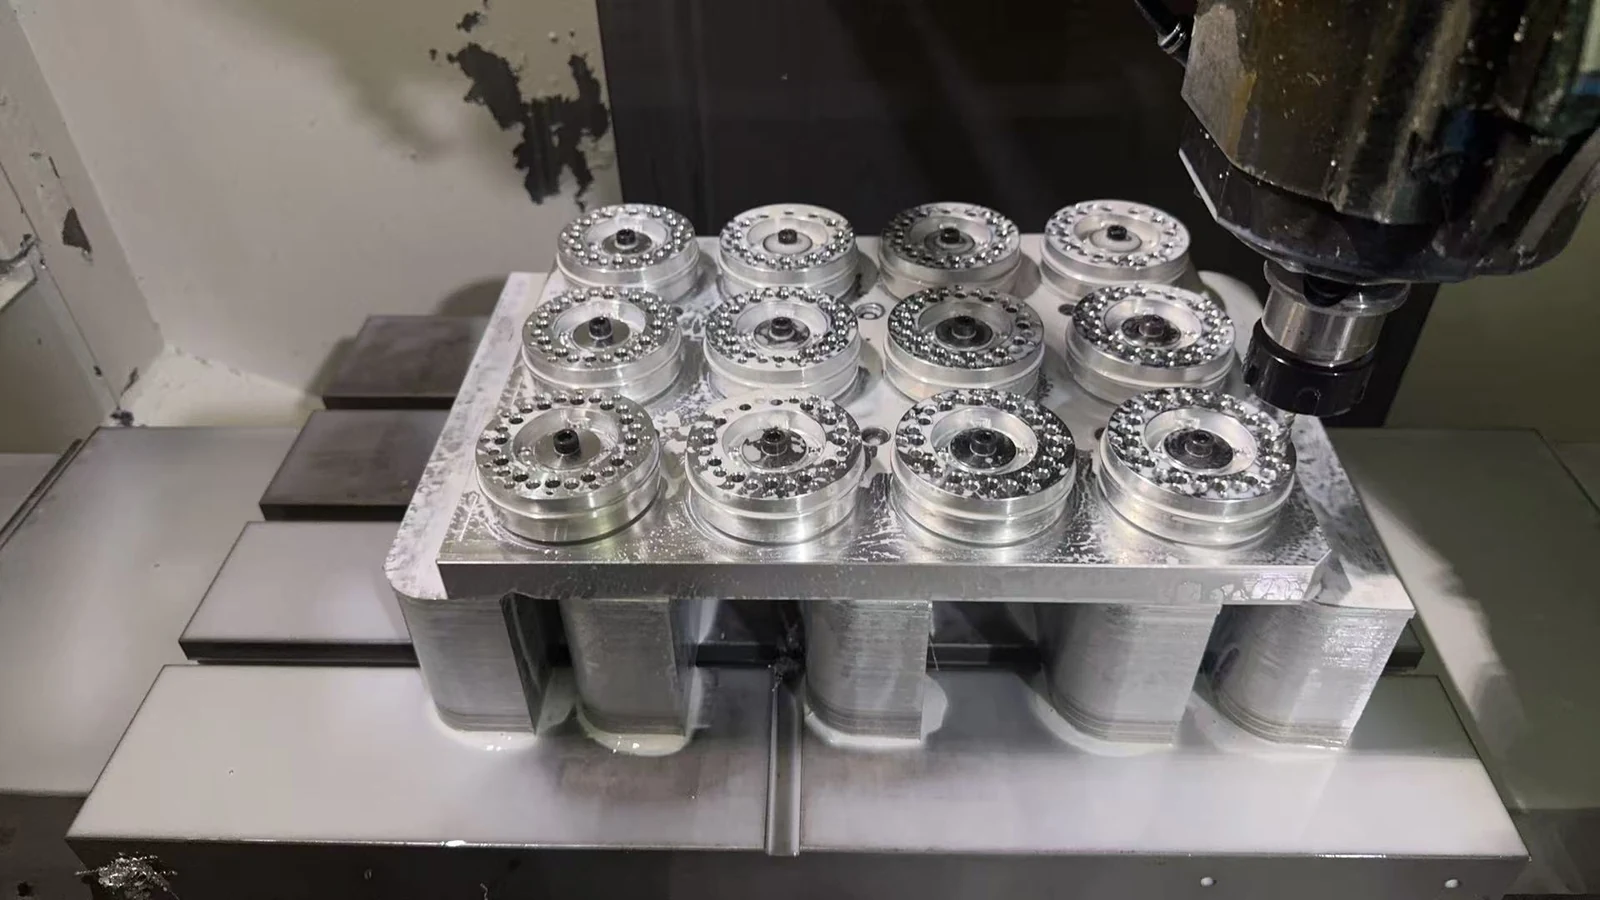
02 · Serienfräsen
Standardisierung der Positionierung über zwölf Vorrichtungsstationen
Eine spezielle Vorrichtungsplatte nimmt zwölf Werkstücke gleichzeitig für die aufeinanderfolgenden Fräsoperationen auf. Die wiederverwendete Positionierstruktur reduziert Rüstabweichungen von Teil zu Teil, während Vorderseite, Rückseite und radiale Merkmale in kontrollierten Arbeitsschritten gefräst werden.
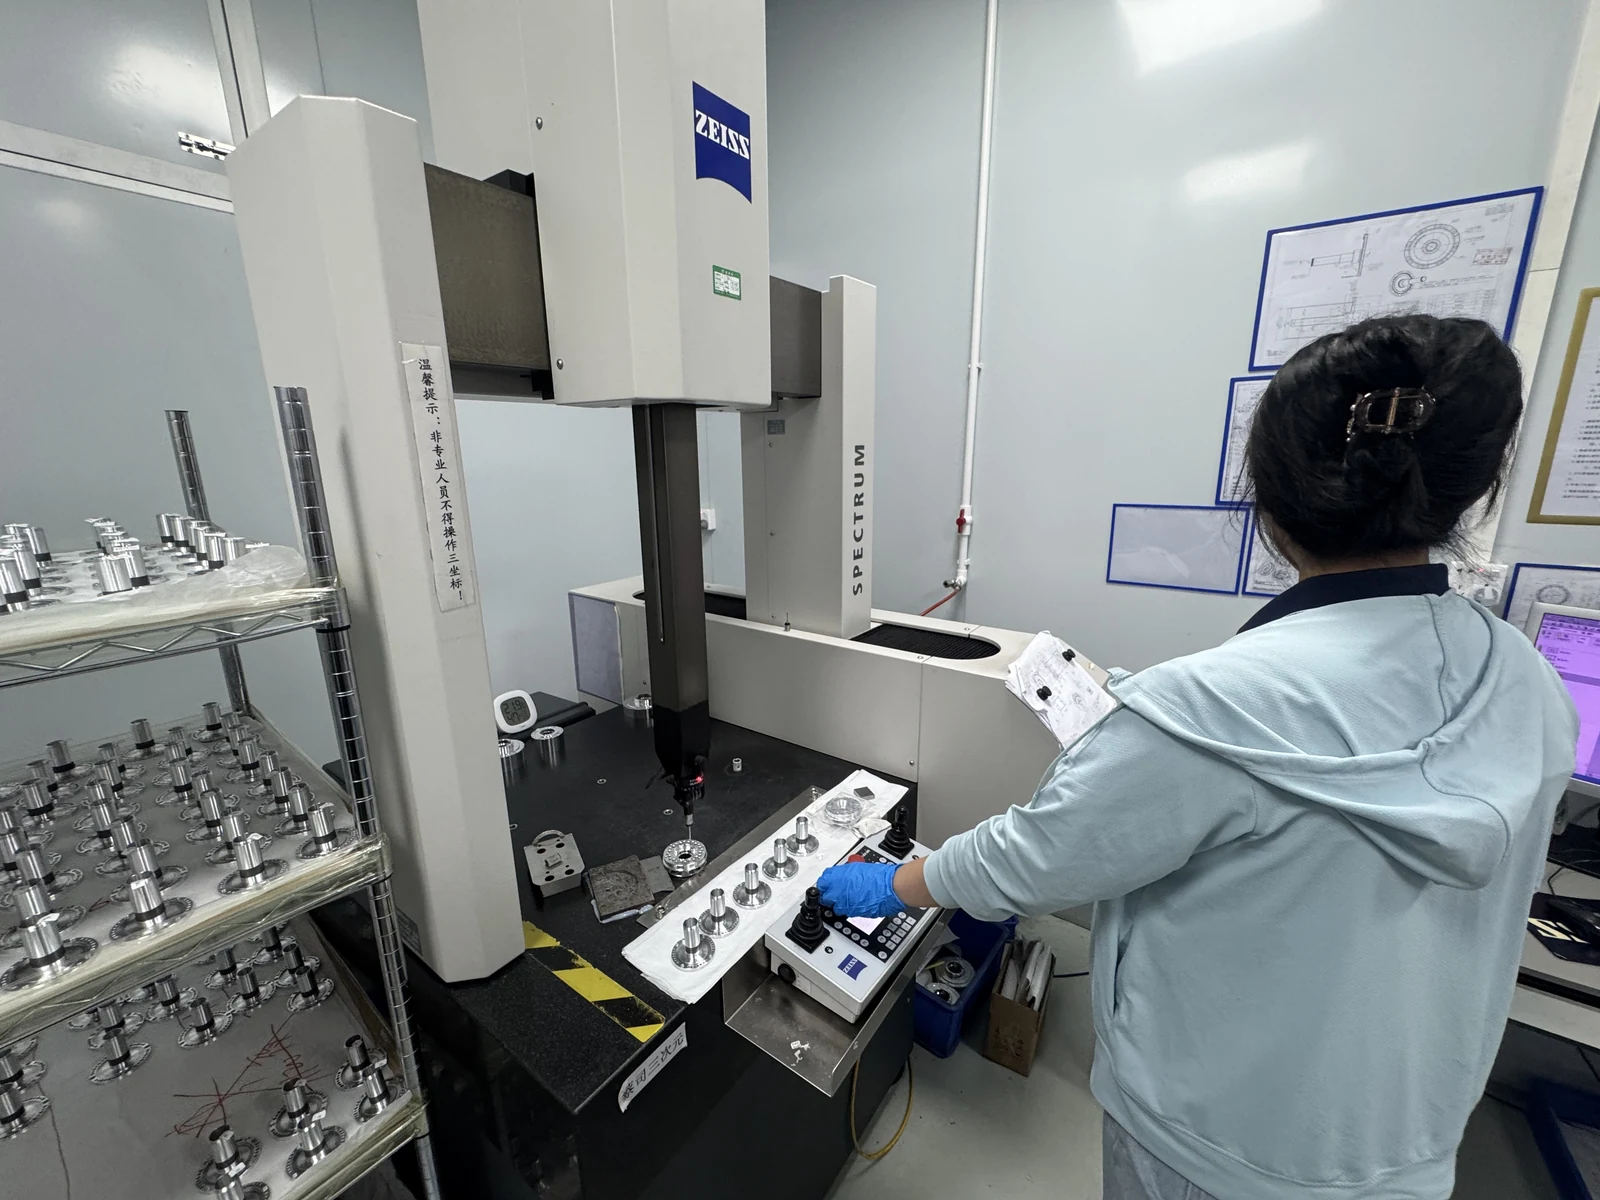
03 · CMM-Inspektion
Bezugsabhängige Geometrie auf einem ZEISS-KMG messen
Das Inspektionsprogramm überprüft die kontrollierten Durchmesser zusammen mit Zylindrizität, Rechtwinkligkeit und Koaxialität. Die Teile werden neben der Maschine vorbereitet, während die Sonde die programmierte Messsequenz ausführt.
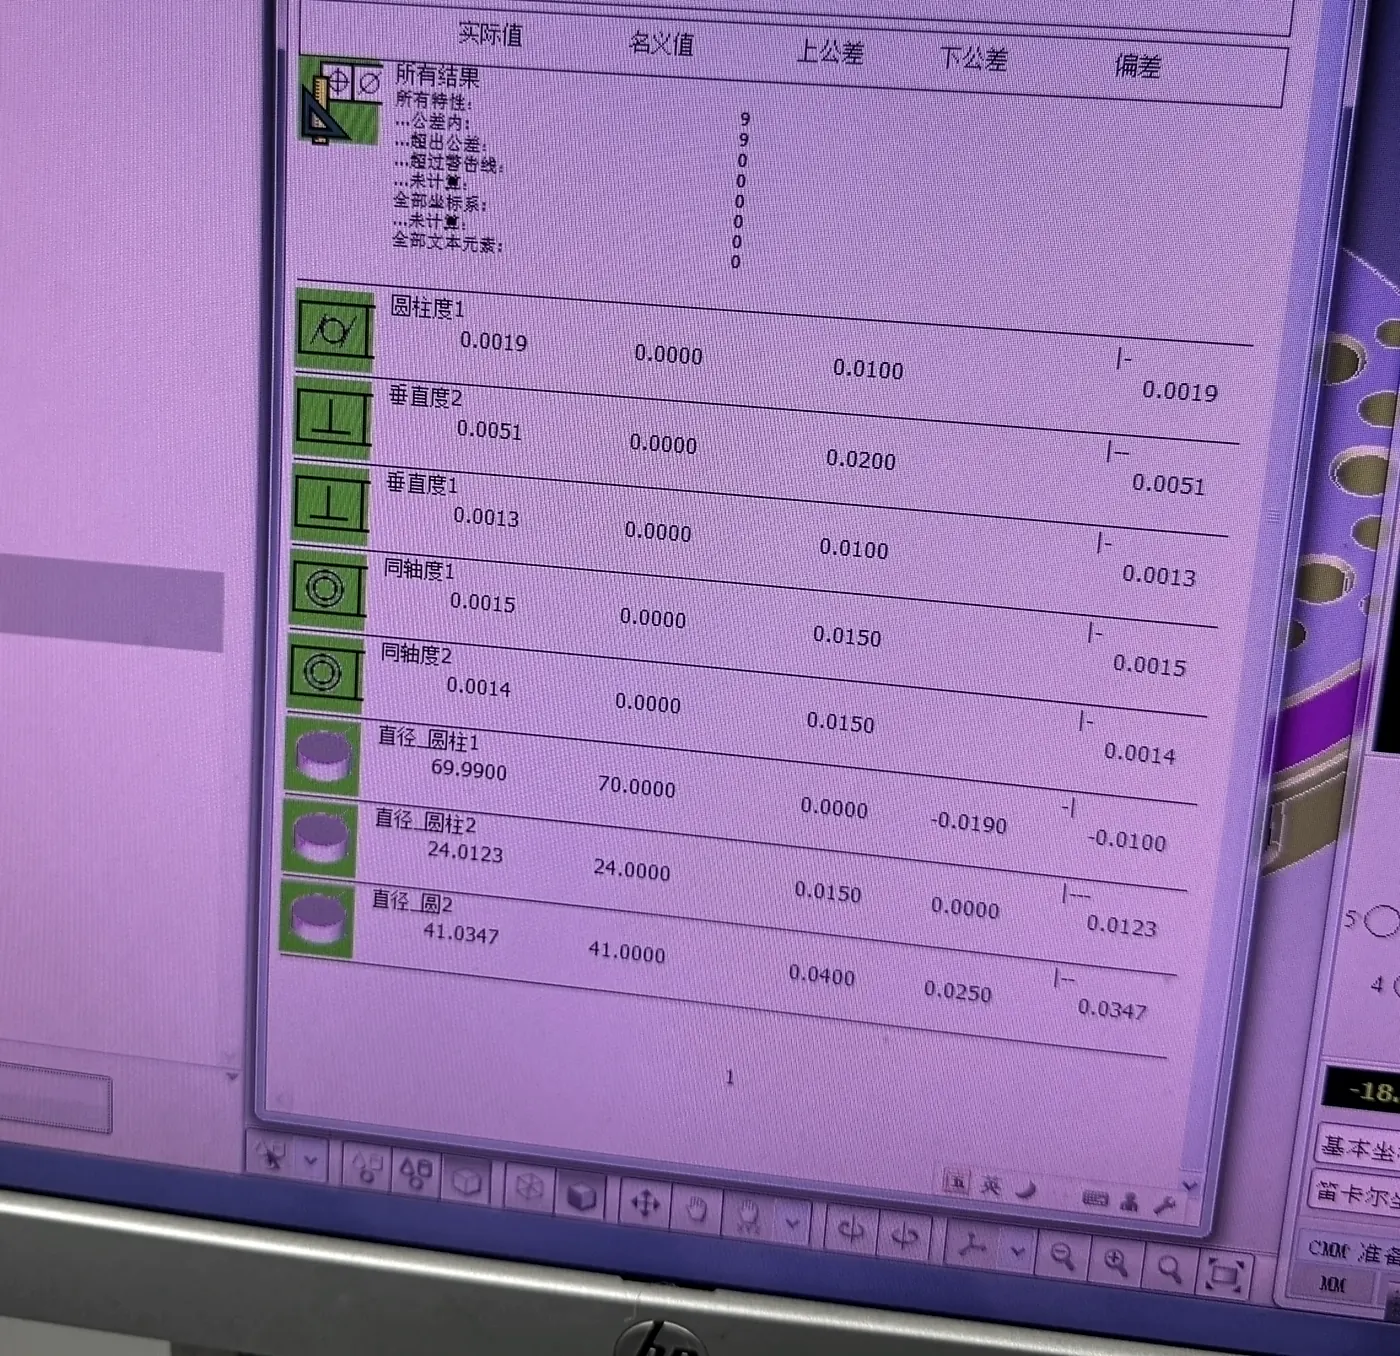
04 · Aufgezeichnete Ergebnisse
Vergleichen Sie jeden gemessenen Wert mit seinem Berichtslimit
Der veröffentlichte Berichts-Auszug enthält die neun überprüften Merkmale und deren Toleranzbereiche. Alle neun liegen innerhalb der Toleranz. Programmname, Teilecode, Bestelldaten, Bediener und Datum wurden aus dem Bild ausgeschlossen.
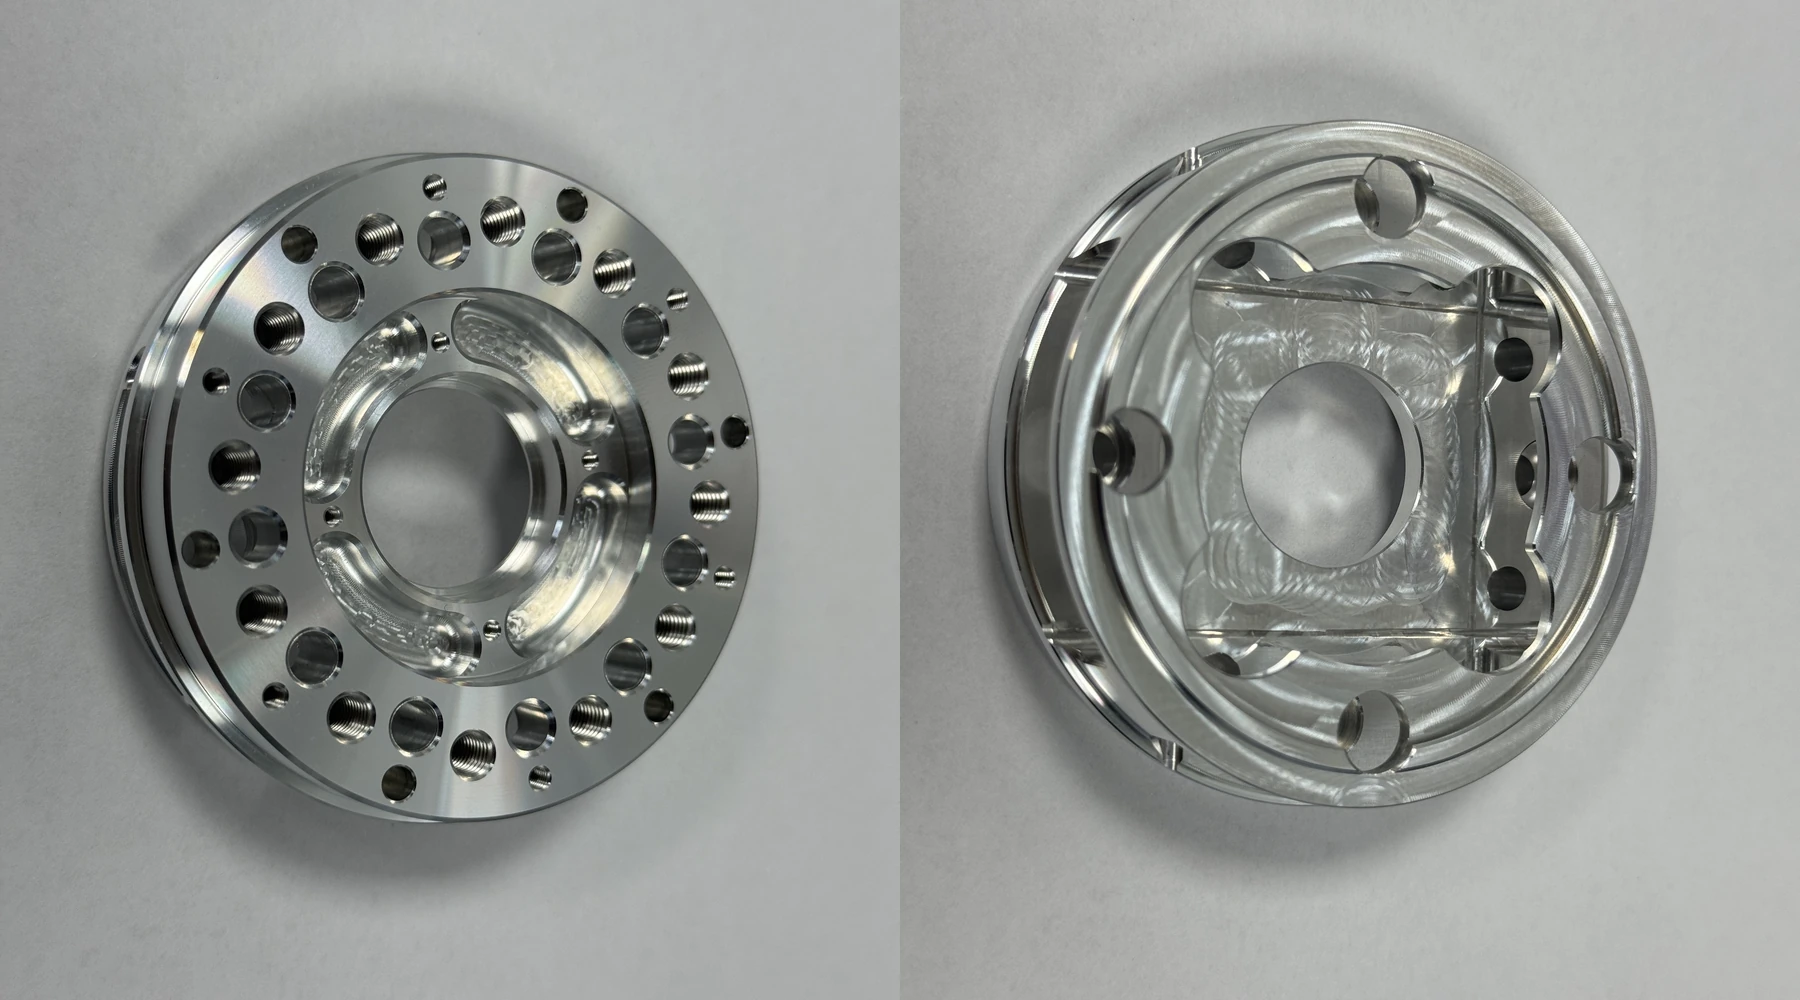
05 · Fertige Geometrie
Überprüfen Sie die abgeschlossenen Vorder- und Rückseiten-Featuresysteme
Die beiden fertigen Ansichten zeigen, warum der Prozess nicht als eine einfache Flanschbearbeitung behandelt werden kann: Der dichte Frontlochring und das interne Profil sind mit einer anderen hinteren Tasche, einem Bund und einer Vier-Loch-Geometrie gepaart, während sie die gleiche funktionale Bezugsstruktur teilen.
Quellen & technische Referenzen
- ISO 286-1:2010 — ISO-Codesystem für Toleranzen bei linearen Maßen — ISO (Internationale Organisation für Normung)
Definiert das Toleranz- und Passungscode-System, das von den Bezeichnungen P6, H6 und h6 verwendet wird, die in der Produktionszeichnung angegeben sind.
- ISO 286-2:2010 — Tabellen der Standardtoleranzklassen und Grenzabweichungen — ISO (Internationale Organisation für Normung)
Bietet die Standard-Toleranzklassen und Grenzabweichungstabellen für Bohrungen und Wellen.
- GB/T 1804-2000 — Allgemeintoleranzen für lineare und winkelige Maße ohne individuelle Toleranzangaben — Standardization Administration of China
Die Fertigungszeichnung wendet Klasse m auf Maße ohne individuelle Toleranz an.
- GB/T 1184-1996 — Geometrische Tolerierung; geometrische Toleranz für Merkmale ohne individuelle Toleranzangaben — Standardization Administration of China
Die Fertigungszeichnung wendet Klasse k auf geometrische Merkmale ohne individuelle Toleranz an.
Haben Sie eine projektspezifische Frage?